팔레타이징
라인 끝에서 상자와 포대를 같은 무늬로 쌓기
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
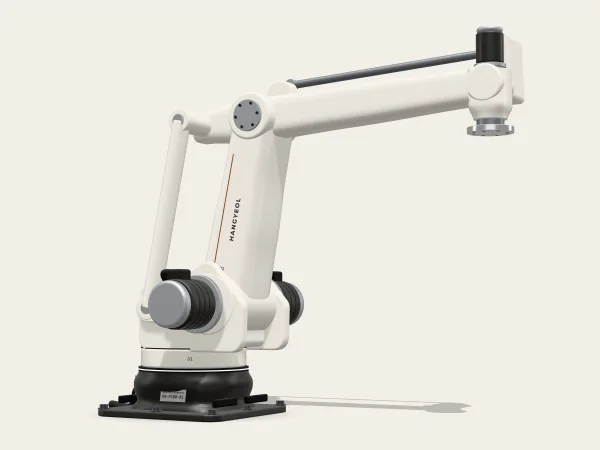
팔레타이징 HG-P
라인 끝에서 상자와 포대를 쌓는 4축, 가반하중 180 kg
모델
자릿수를 맞춰 한눈에 견줄 수 있게 했습니다. 다른 계열의 로봇과도 비교함에 담아 나란히 볼 수 있습니다.
| 모델 | 가반하중 | 도달거리 | 반복 정밀도 | 시간당 사이클 | 무게 | 평균 소비 전력 | 비교함 |
|---|---|---|---|---|---|---|---|
| HG-P180-31 | 180kg | 3,100mm | ±0.05mm | 1,800/h | 1,300kg | 3kW |
같은 축척
모든 모델을 같은 비율로 줄여 바닥 선 하나에 세웠습니다. 아래 치수선은 같은 축척의 도달거리입니다.
이 로봇의 바탕
최대 하중 180 kg으로 400–2,000–400 mm 패턴을 시간당 1,800번 오갑니다. 컨베이어 두 줄을 로봇 한 대가 받습니다.
평행 링크가 손목을 늘 수평으로 지킵니다. 그리퍼가 기울지 않아 맨 위층 상자도 첫 층과 줄을 맞춰 놓습니다.
한결 스튜디오에 상자 크기와 팔레트 크기를 넣으면 적재 패턴을 만들어 줍니다. 품목이 바뀌면 펜던트에서 패턴만 고릅니다.
도달거리 3,100 mm로 팔레트 자리를 양옆에 하나씩 둡니다. 한쪽 팔레트를 바꾸는 동안 다른 쪽에 계속 쌓습니다.
적용 애플리케이션
애플리케이션마다 공정 궤적과 순서, 추천 모델을 따로 정리했습니다.
라인 끝에서 상자와 포대를 같은 무늬로 쌓기
들어야 할 무게와 닿아야 할 거리, 라인 속도를 알려 주시면 담당 엔지니어가 모델과 셀 배치를 함께 제안합니다.