
공정 순서
다섯 단계가 한 궤적으로 이어집니다.
아래로 내리면 판에서 그 단계의 구간이 구리색으로 켜집니다.
- 도면 이름
- 디스펜싱 · 공정 순서 평면
- 도면 번호
- HG-DWG-218
- 축척
- 없음
- 단위
- mm
1. 부품 고정
부품을 지그에 고정합니다.
2. 위치 보정
카메라로 부품 위치를 보고 경로를 맞춥니다.
3. 도포
같은 속도로 윤곽을 따라가며 바릅니다.
4. 비드 검사
비드 폭과 끊김을 카메라로 확인합니다.
5. 노즐 닦기
노즐 끝을 닦아 다음 부품의 시작점을 깨끗하게 합니다.
설계 포인트
셀을 설계할 때 먼저 따지는 세 가지입니다.
1. 속도와 양을 함께
모서리에서 로봇이 느려지면 토출도 줄여야 합니다. HGC-7이 손끝 속도에 맞춘 신호를 토출기에 보냅니다.
2. 시작과 끝
비드가 겹치는 이음 자리를 미리 정하고, 시작할 때 조금 먼저 토출해 끊김을 막습니다.
3. 재료 온도
점도는 온도에 따라 바뀌고, 비드 굵기도 함께 바뀝니다. 재료 온도를 일정하게 지킵니다.
추천 모델
이 공정에 먼저 권하는 로봇입니다.
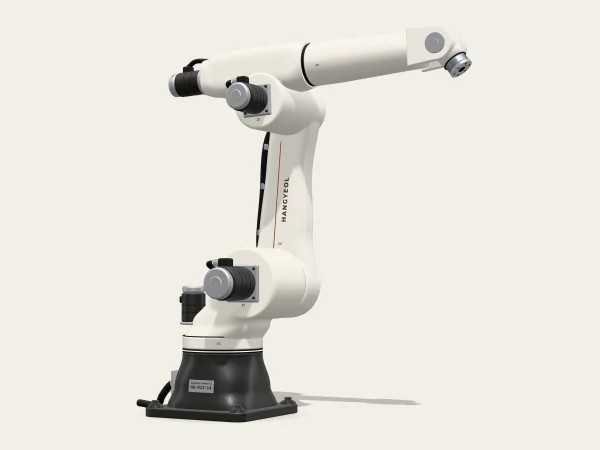
실링과 접착은 끊기거나 굵기가 달라지면 새거나 떨어집니다. 로봇은 모서리에서도 같은 속도를 지키고, 토출기와 신호를 주고받아 속도에 맞춰 양을 바꿉니다.
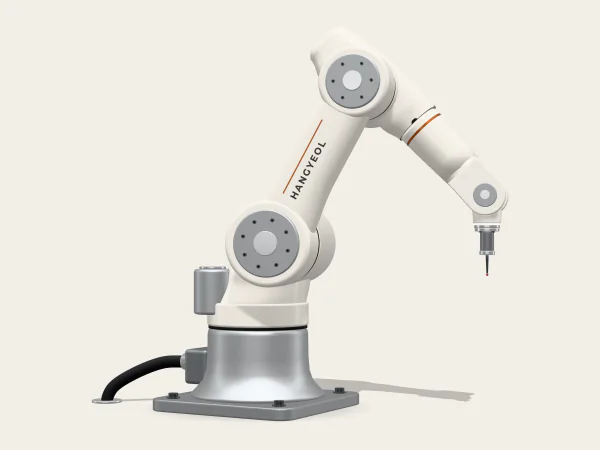
차체 부품의 실러처럼 큰 부품에는 HG-R12-14를, 작은 전자 부품의 접착에는 협동로봇 HG-C5-09나 스카라 HG-S6-50을 씁니다.
배터리 모듈의 방열재처럼 양이 많은 도포는 HG-R25-18에 큰 노즐을 달아 맡깁니다.
그 밖에 맞는 모델
사례
같은 산업의 도입 사례입니다.
이 공정만 다룬 사례는 아직 싣지 않았습니다. 같은 산업에서 한결 로봇을 쓰는 현장을 먼저 보여 드립니다.
이 공정을 많이 쓰는 산업
이 공정의 궤적을 현장 도면으로 그려 보겠습니다.
작업물 도면이나 지금 공정을 찍은 영상을 보내 주시면, 응용 엔지니어가 셀 배치와 사이클 타임부터 함께 봅니다.
- 대표전화
- 053-0614-2700
- 기술지원 24시간
- 053-0614-2790
비교함0/4
- 1빈 칸
- 2빈 칸
- 3빈 칸
- 4빈 칸