
공정 순서
다섯 단계가 한 궤적으로 이어집니다.
아래로 내리면 판에서 그 단계의 구간이 구리색으로 켜집니다.
- 도면 이름
- 조립·나사 체결 · 공정 순서 평면
- 도면 번호
- HG-DWG-215
- 축척
- 없음
- 단위
- mm
1. 부품 고정
컨베이어로 들어온 부품을 지그가 고정합니다.
2. 볼트 공급
볼트 공급기가 볼트를 한 개씩 공구 끝으로 보냅니다.
3. 구멍 찾기
카메라로 구멍 위치를 확인하고 공구를 맞춥니다.
4. 체결
정해 둔 토크와 각도로 조이고 값을 기록합니다.
5. 확인
모든 볼트의 기록과 사진을 맞춰 본 뒤 다음 공정으로 보냅니다.
설계 포인트
셀을 설계할 때 먼저 따지는 세 가지입니다.
1. 반력은 팔이 받습니다
체결 반력이 팔로 그대로 옵니다. 공구의 최대 토크를 보고 가반하중과 관절 굵기를 고릅니다.
2. 순서가 품질입니다
대각선 순서로 조여야 부품이 뒤틀리지 않습니다. 순서는 고객의 체결 기준서를 따릅니다.
3. 기록은 시리얼 번호와 함께
볼트마다 토크와 각도를 제품 시리얼 번호에 묶어 남깁니다. 나중에 문제가 생기면 그 제품의 기록을 바로 찾습니다.
추천 모델
이 공정에 먼저 권하는 로봇입니다.
체결 공정에서 가장 무서운 것은 빠뜨린 볼트 하나입니다. 사람은 피곤하면 놓치지만, 로봇은 정해 둔 순서대로 모든 구멍을 차례로 거칩니다. 너트 러너가 잰 토크와 각도가 범위를 벗어나면 그 볼트를 바로 표시합니다.
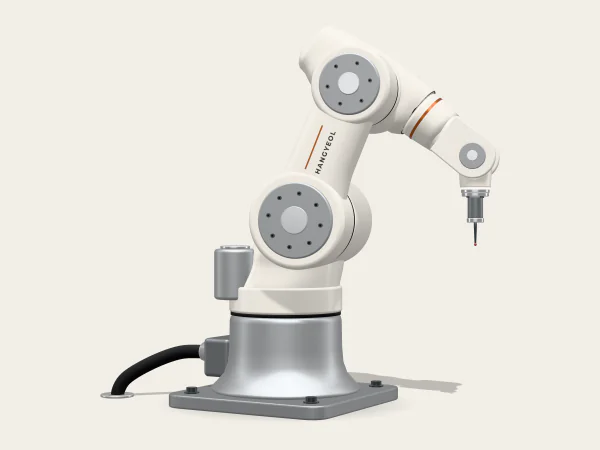
무거운 너트 러너에는 협동로봇 HG-C16-10이 맞습니다. 관절이 굵어 체결 반력을 버티고, 같은 손목에 카메라를 달아 체결 뒤 확인까지 한 셀에서 끝냅니다.
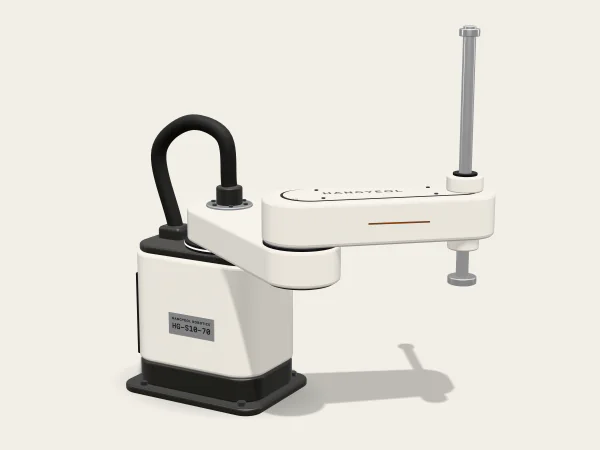
작은 나사가 많은 전자 부품에는 스카라 HG-S10-70을 씁니다. Z 행정이 300 mm라 깊은 케이스 바닥까지 내려갑니다.
스카라
HG-S10-70
팔 길이 700 mm · 최대 10 kg, 무거운 부품 조립과 나사 체결을 위한 스카라
- 가반하중(정격)
- 5kg
- 최대 10 kg
- 팔 길이
- 700mm
- XY 반복 정밀도
- ±0.015mm
사례
이 공정을 먼저 맡긴 현장입니다.
이 공정을 많이 쓰는 산업
이 공정의 궤적을 현장 도면으로 그려 보겠습니다.
작업물 도면이나 지금 공정을 찍은 영상을 보내 주시면, 응용 엔지니어가 셀 배치와 사이클 타임부터 함께 봅니다.
- 대표전화
- 053-0614-2700
- 기술지원 24시간
- 053-0614-2790
비교함0/4
- 1빈 칸
- 2빈 칸
- 3빈 칸
- 4빈 칸