

01용접촘촘한 지그재그
토치 끝이 이음선을 따라 좌우로 흔들며 나아갑니다. 반복 정밀도가 높을수록 비드 폭이 고르고 수정 용접이 줄어듭니다.
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
한결로보틱스는 2009년부터 대구에서 산업용 로봇을 만들어 왔습니다. 관절 속 구조까지 직접 설계합니다.
달성 본사 공장에서 설계부터 조립과 출하까지 한곳에서 합니다. 지금까지 공급한 로봇 4,800대가 23개국에서 일하고 있습니다.
회사 이름은 「한결같다」에서 왔습니다. 2009년 대구 성서산단의 작은 공장에서 용접 셀을 만들 때부터 지켜 온 기준입니다.
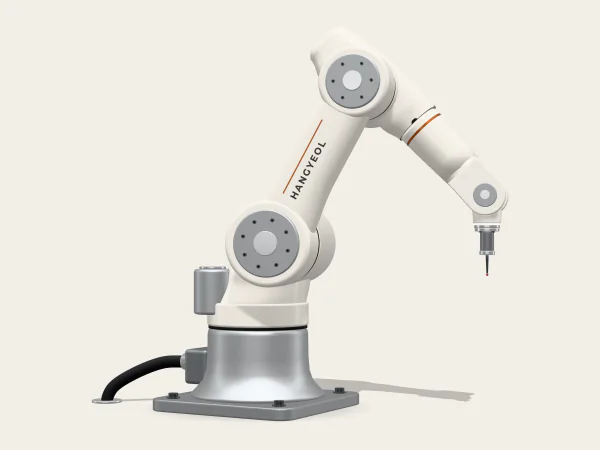
관절마다 모터와 감속기, 토크 센서, 브레이크, 엔코더를 하나씩 넣었습니다. 관절이 저마다 힘을 재고, 어긋나면 스스로 멈춥니다.
안전 기능 18종 · ISO 13849-1 PL d / Cat.3
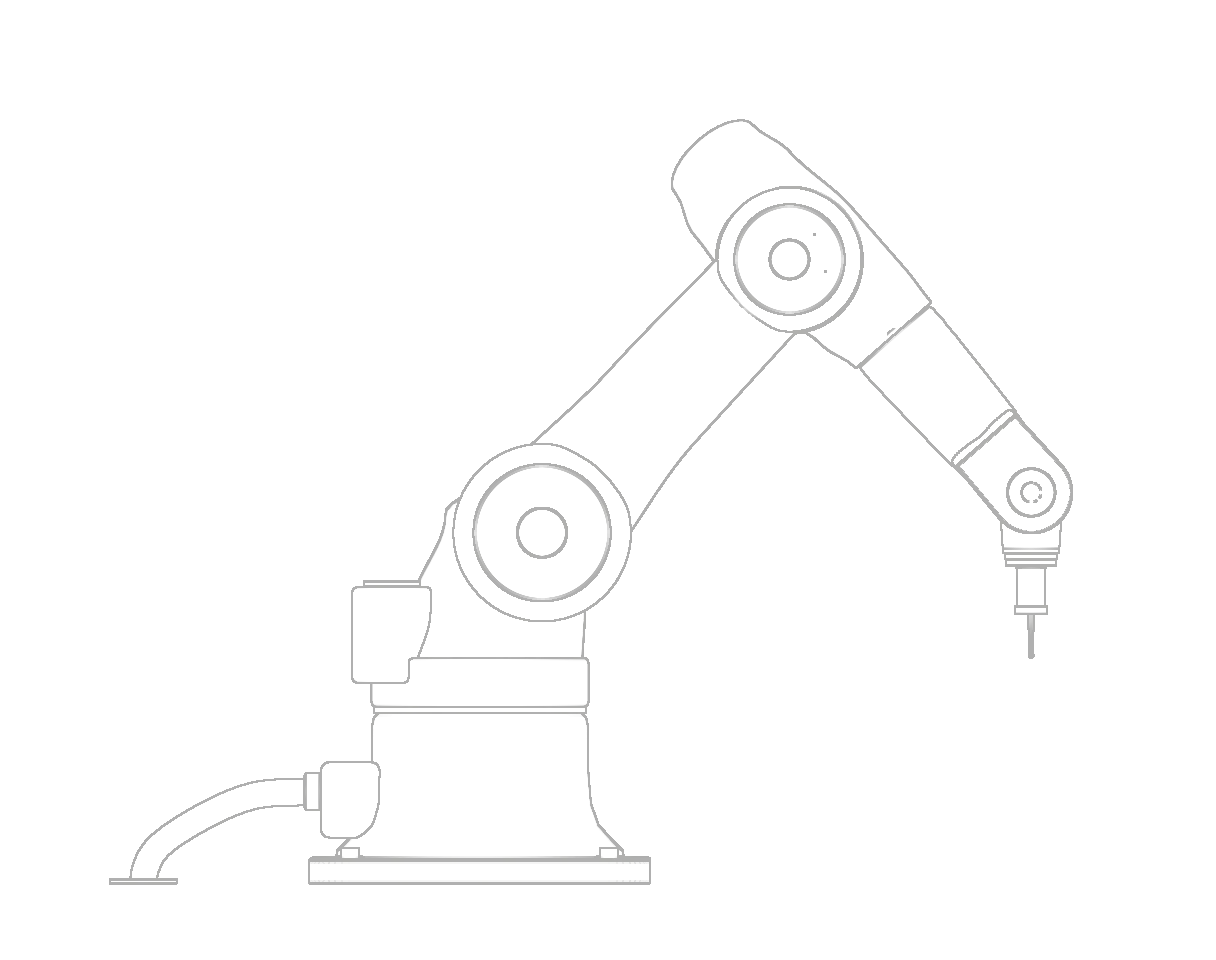
수만 번 움직여도 ±0.03 mm 안에서 같은 점에 닿습니다. 가는 선은 손끝이 지나간 길을 겹쳐 그린 것입니다. 길은 조금씩 달라도 닿는 점은 하나입니다.
협동 애플리케이션용 로봇입니다. 설치 전에 위험성 평가가 필요합니다.
모터 쪽과 출력 쪽에서 각도를 따로 재는 이중 엔코더와, 모터를 돌리는 드라이버가 한 판에 있습니다. 두 각도를 늘 맞춰 보고, 어긋나면 관절을 멈춥니다.
전원이 끊기면 스프링이 판을 눌러 관절을 그 자리에 붙잡습니다. 정전이 나도 팔이 처지지 않습니다.
구리 권선을 감은 고정자와 영구자석 회전자입니다. 바깥 케이스 없이 관절 안에 바로 넣어 관절을 짧고 가볍게 만듭니다.
타원 캠이 얇은 톱니 컵을 휘게 해 바깥 고리의 톱니와 맞물립니다. 틈 없이 맞물려 반복 정밀도 ±0.03 mm를 지킵니다.
바퀴살에 붙인 스트레인 게이지가 관절에 걸리는 힘을 잽니다. 2026년 협동로봇 2세대부터 여섯 관절 모두에 들어갑니다.
엇갈려 놓인 롤러가 여러 방향의 힘을 한 번에 받칩니다. 바깥 플랜지에 위팔이 볼트로 고정됩니다.
가운데가 빈 축으로 케이블이 지나가 관절이 돌아도 선이 꼬이지 않습니다. 밖으로 드러난 선이 없어 본체가 IP66 등급을 지킵니다.
이 브라우저에서는 3D를 그릴 수 없어 정지 그림으로 보여 드립니다.
공정 궤적
같은 팔이라도 공정마다 손끝이 그리는 길이 다릅니다. 현장 도면으로 궤적부터 그려 보고, 그 길에 맞춰 셀을 꾸밉니다.
애플리케이션 여덟 가지 보기토치 끝이 이음선을 따라 좌우로 흔들며 나아갑니다. 반복 정밀도가 높을수록 비드 폭이 고르고 수정 용접이 줄어듭니다.
컨베이어 끝에서 상자를 집어 팔레트에 층층이 쌓습니다. 층마다 무늬를 엇갈리게 쌓아야 옮길 때 무너지지 않습니다.
문 앞에서 멈췄다가 곧게 들어가 척에 소재를 물리고, 같은 길로 나옵니다. 사람이 없는 밤에도 설비를 돌게 합니다.
집는 자리에서 올라, 같은 높이로 건너가, 놓는 자리에 내려놓습니다. 짧게는 0.3초, 길게는 공장 끝에서 끝까지입니다.
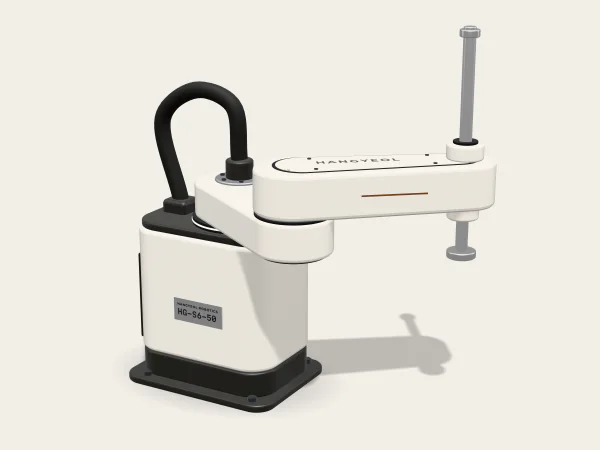
제품 라인업
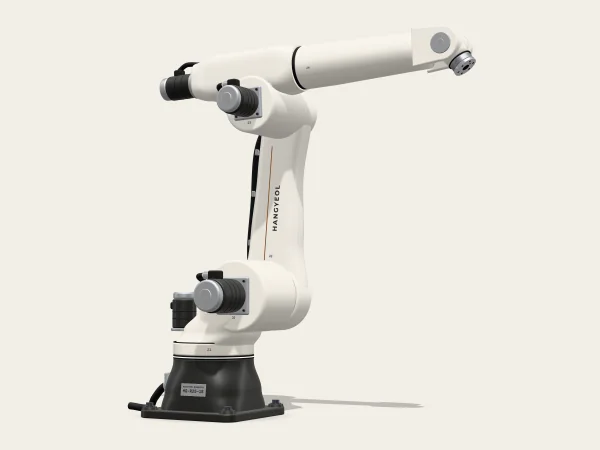
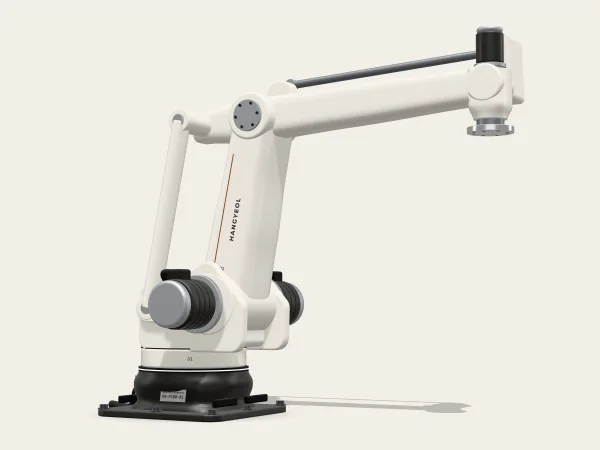
도입 사례
용접·체결·팔레타이징 현장에 들어간 로봇의 기록입니다. 카드마다 셀 배치를 위에서 내려다본 평면도를 붙였습니다.
사례 전체 보기사례는 포트폴리오용 예시입니다. 고객 이름은 쓰지 않고, 숫자는 도입 전 같은 공정과 비교한 예시 값입니다.
숫자로 본 한결
출하하는 로봇마다 반복 정밀도를 재고, 그 기록을 시리얼 번호로 보관합니다.
도입 7단계
기간은 예시입니다. 셀 크기와 로봇 대수, 현장 공사 일정에 따라 달라집니다.
도입 절차 자세히보통 기간 1~2주
넘겨 드리는 것공정 조건표
보통 기간 2~3주
넘겨 드리는 것셀 배치도 · 사이클 타임 보고서 · 견적서
보통 기간 1주 안팎
넘겨 드리는 것계약서 · 일정표 · 검수 기준
보통 기간 4~10주(셀 크기에 따라)
넘겨 드리는 것출하 검사 기록 · 공장 검수 기록
보통 기간 3일~2주
넘겨 드리는 것설치 기록
보통 기간 1~4주
넘겨 드리는 것시운전 기록 · 안전 설정값
보통 기간 3~5일
넘겨 드리는 것교육 수료증 · 인계 문서
막대는 같은 눈금(0~10주)으로 그린 기간입니다.
소식
여섯 관절 모두에 토크 센서를 넣었습니다. HG-C5-09부터 HG-C25-17까지 네 모델이 함께 2세대로 바뀝니다.
2009년 대구 성서산단의 작은 공장에서 시작한 지 17년 만입니다. 한결 로봇은 지금 23개국에서 일합니다.
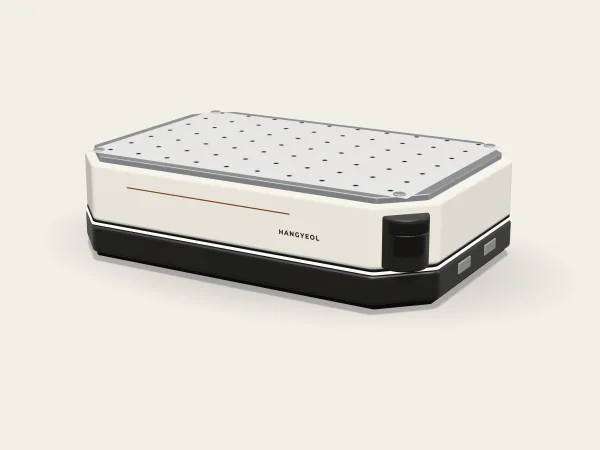
600 kg을 싣고 공정 사이를 스스로 오가는 자율이동로봇입니다. 협동로봇 HG-C10-13을 얹은 HG-M600C도 함께 내놓습니다.
작업물과 공정, 목표 사이클 타임을 적어 주시면 담당 엔지니어가 영업일 하루 안에 연락드립니다. 달성 본사의 쇼룸에서 로봇을 직접 움직여 볼 수도 있습니다.