05조립·나사 체결구멍마다 곧게 내려가는 기둥
볼트와 나사를 정해진 토크로 조이고, 부품을 끼워 맞추기
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
공정
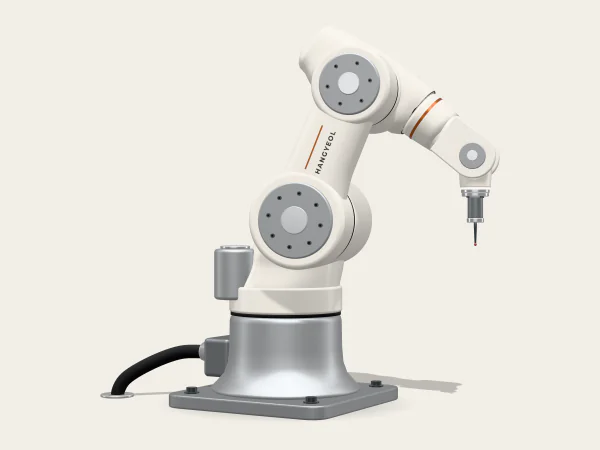
협동로봇 HG-C16-10이 너트 러너로 모듈 볼트를 정해 둔 순서와 토크로 조입니다.
조립·나사 체결구멍마다 곧게 내려가는 기둥체결한 로봇이 손목 카메라로 볼트 자리와 표시를 확인합니다.
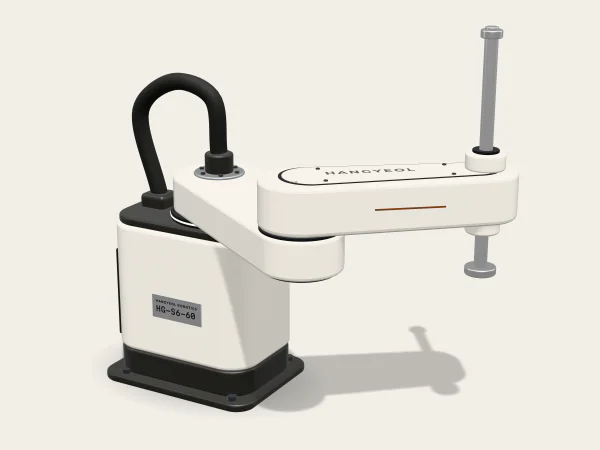
검사멈춰 서서 보는 점스카라 HG-S6-60이 셀을 트레이에서 적층 지그로 옮깁니다.
픽앤플레이스오르고 건너고 내리는 다리HG-R25-18이 모듈 바닥에 방열재를 정해 둔 양만큼 바릅니다.
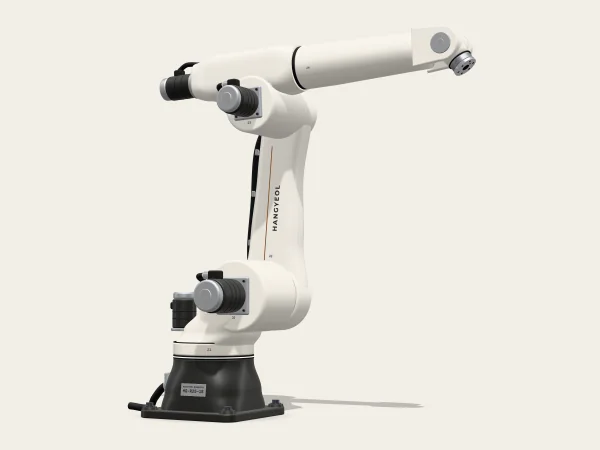
디스펜싱끊기지 않는 한 줄무거운 모듈을 HG-R210-27이 팩 하우징 안에 내려놓습니다.
조립·나사 체결구멍마다 곧게 내려가는 기둥이동형 HG-M600이 부품과 빈 트레이를 공정 사이로 나릅니다.
픽앤플레이스오르고 건너고 내리는 다리애플리케이션
볼트와 나사를 정해진 토크로 조이고, 부품을 끼워 맞추기
카메라와 센서를 들고 여러 자리를 같은 순서로 보기
부품을 집어 정해진 자리에 놓고, 공정 사이로 옮기기
실링과 접착제를 같은 굵기로 끊김 없이 바르기
추천 모델
사례
공정 이름과 작업물, 목표 사이클 타임을 알려 주시면 담당 엔지니어가 맞는 애플리케이션과 모델부터 추려 드립니다.