Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사

이동형 HG-M

사람 대신 오가고, 표시한 자리에 멈춥니다.

600 kg을 싣고 공정 사이를 스스로 오가는 자율이동로봇

HG-M600C 정면도 · HG-DWG-131
도면 이름
HG-M600C 정면도
도면 번호
HG-DWG-131
축척
1:20
단위
mm

계열 소개

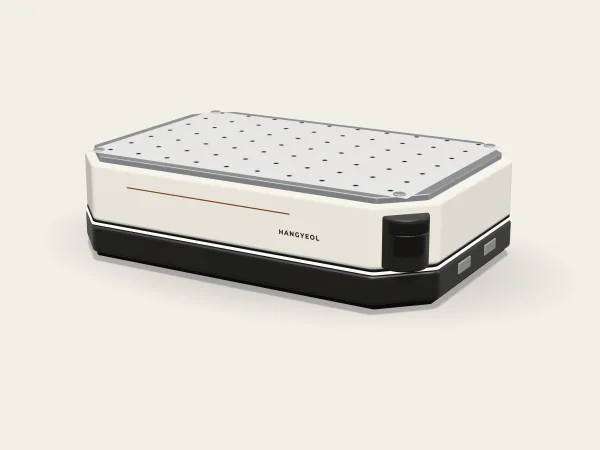
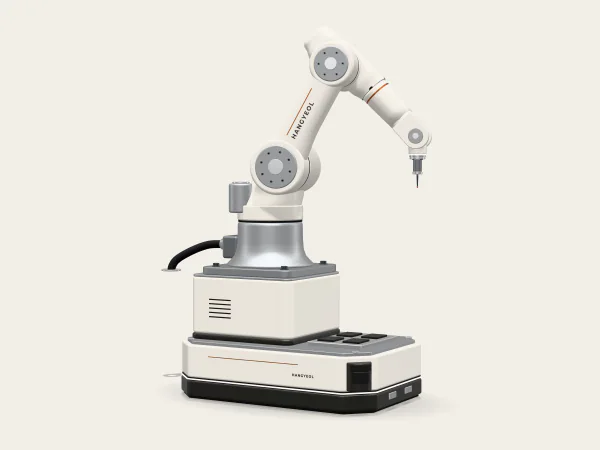
지도를 따라 공정 사이를 스스로 오가는 자율이동로봇입니다. 600 kg을 싣고 최대 1.2 m/s(빈 차 1.5 m/s)로 다니고, 설비 앞에서는 ±3 mm 안에 멈춥니다. 협동로봇을 얹은 HG-M600C는 도착한 자리에서 팔로 일합니다.

적재
600kg
빈 차 최대 속도
1.5m/s
도킹 정밀도
±3mm

모델

두 모델을 한 표에서 견줍니다.

자릿수를 맞춰 한눈에 견줄 수 있게 했습니다. 다른 계열의 로봇과도 비교함에 담아 나란히 볼 수 있습니다.

모델과 주요 사양
모델적재팔 가반하중팔 도달거리도킹 정밀도최대 속도무게비교함
HG-M600600kg——±3mm1.5m/s빈 차165kg
HG-M600C100kg10kg1,300mm±3mm1.5m/s팔을 접어 고정한 상태231kg

같은 축척

같은 축척으로 나란히 세웠습니다.

모든 모델을 같은 비율로 줄여 바닥 선 하나에 세웠습니다. 아래 치수선은 같은 축척의 도달거리입니다.

5001,0001,5002,000사람 키 1,700 mm
  1. 길이 1,120mmHG-M600
  2. 팔 도달거리 1,300mmHG-M600C
모든 모델을 같은 축척으로 줄여 바닥 선 하나에 세웠습니다. 아래 치수선은 같은 축척의 도달거리(스카라는 팔 길이, HG-M600은 차체 길이)입니다. 비스듬히 본 그림이라 높이는 어림값입니다.

두 모델이 같이 갖춘 것

계열 전체가 같은 바탕 위에 있습니다.

  1. 1

    도킹 ±3 mm

    충전기와 설비 앞에서는 반사 표지를 읽어 ±3 mm 안에 멈춥니다. 대차와 선반을 사람이 다시 맞출 필요가 없습니다.

  2. 2

    안전 스캐너 2대 · 360°

    깎은 두 모서리의 안전 스캐너가 둘레 360°를 봅니다. 사람이나 물건이 다가오면 속도를 줄이거나 멈춥니다. 설계는 ISO 3691-4를 따릅니다.

  3. 3

    제자리 회전

    구동 바퀴 둘과 보조 바퀴 넷으로 제자리에서 회전합니다. 지름 1,400 mm 공간이면 방향을 바꿉니다.

  4. 4

    8시간 · 충전 3시간

    최대 하중으로 8시간 일하고, 배터리는 3시간이면 다시 가득 찹니다. 일이 빌 때는 충전 도크로 스스로 갑니다.

적용 애플리케이션

이런 공정에서 일합니다.

애플리케이션마다 공정 궤적과 순서, 추천 모델을 따로 정리했습니다.

어떤 모델이 맞을지, 공정부터 함께 봅니다.

들어야 할 무게와 닿아야 할 거리, 라인 속도를 알려 주시면 담당 엔지니어가 모델과 셀 배치를 함께 제안합니다.

대표전화
053-0614-2700
기술지원 24시간
053-0614-2790