스카라
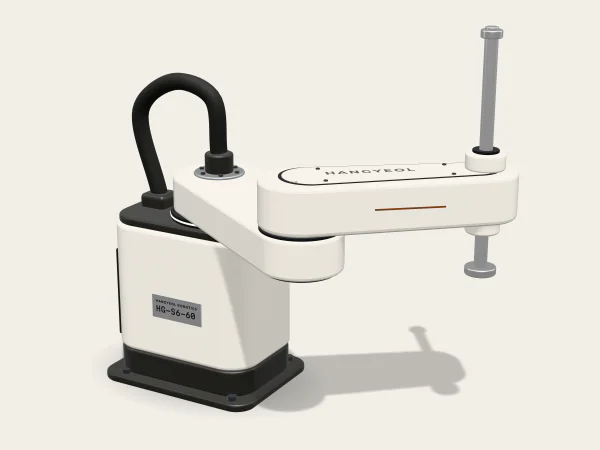
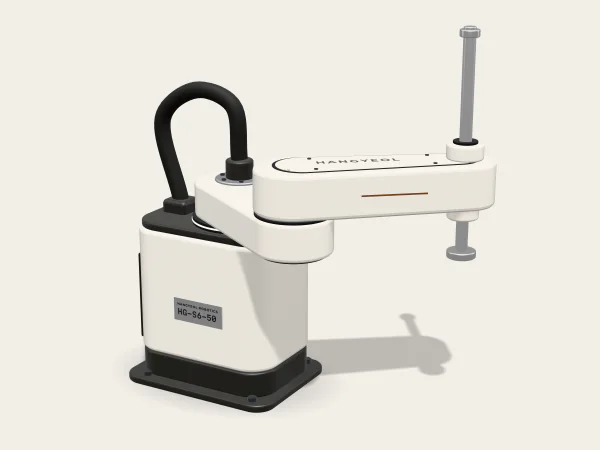
HG-S6-50
팔 길이 500 mm · 표준 사이클 0.32초, 기판 위 작은 부품을 빠르게 옮기는 스카라
- 가반하중(정격)
- 3kg
- 최대 6 kg
- 팔 길이
- 500mm
- XY 반복 정밀도
- ±0.01mm
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
공정 순서
아래로 내리면 판에서 그 단계의 구간이 구리색으로 켜집니다.
위에서 보는 카메라가 부품의 위치와 방향을 찾습니다.
진공 패드나 집게로 부품을 잡습니다.
밑에서 보는 카메라로 잡은 자세를 보고 놓는 자리를 고칩니다.
정해 둔 높이까지 내려가 부품을 놓거나 꽂습니다.
설계 포인트
건너가는 높이를 낮게 잡을수록 오르내리는 시간이 줄어듭니다. 주변 설비의 높이를 함께 맞춥니다.
집기 전에 한 번, 놓기 전에 한 번 봐서 부품마다 다른 편차를 흡수합니다.
공정 사이가 멀면 컨베이어를 까는 대신 HG-M600을 씁니다. 동선이 바뀌어도 지도만 고칩니다.
추천 모델
기판에 커넥터를 꽂거나 트레이에서 부품을 옮기는 짧은 이송은 스카라가 맡습니다. HG-S6-50은 표준 사이클 0.32초로 집는 자리와 놓는 자리를 오갑니다. 카메라로 부품 위치를 보고 놓는 자리를 맞춥니다.
공정 사이를 오가는 긴 이송은 이동형 HG-M600이 맡습니다. 600 kg을 싣고 지도를 따라 다니며, 설비 앞에서 ±3 mm 안에 멈춥니다.
작업대 위에서 사람과 가까이 일해야 하면 협동로봇 HG-C5-09를 고릅니다.
사례
이 공정을 많이 쓰는 산업
작업물 도면이나 지금 공정을 찍은 영상을 보내 주시면, 응용 엔지니어가 셀 배치와 사이클 타임부터 함께 봅니다.