
공정 순서
네 단계가 한 궤적으로 이어집니다.
아래로 내리면 판에서 그 단계의 구간이 구리색으로 켜집니다.
- 도면 이름
- 연마·디버링 · 공정 순서 평면
- 도면 번호
- HG-DWG-216
- 축척
- 없음
- 단위
- mm
1. 부품 놓기
지그에 부품을 놓고 기준면을 맞춥니다.
2. 면 찾기
공구를 살짝 대 실제 면의 위치를 찾습니다.
3. 연마
정해 둔 힘으로 누르며 겹치게 왕복합니다.
4. 연마재 교환
정해 둔 개수마다 연마재를 새것으로 바꿉니다.
설계 포인트
셀을 설계할 때 먼저 따지는 세 가지입니다.
1. 위치보다 힘
부품 치수는 조금씩 다릅니다. 위치를 따라가지 말고 힘을 지켜야 면이 고릅니다.
2. 왕복 간격은 공구 폭의 절반
왕복이 덜 겹치면 줄무늬가 남고, 너무 겹치면 시간이 듭니다. 공구 폭의 절반 안팎에서 시작해 시험 연마로 맞춥니다.
3. 먼지는 셀 안에서
집진 덕트를 공구 가까이 두고, 로봇에는 보호 커버를 씌웁니다.
추천 모델
이 공정에 먼저 권하는 로봇입니다.
연마와 디버링은 먼지와 소음, 진동이 많은 일입니다. 사람마다 누르는 힘이 달라 결과도 다릅니다. 로봇은 힘 제어로 같은 힘을 지키며 같은 경로를 겹쳐 지나갑니다.
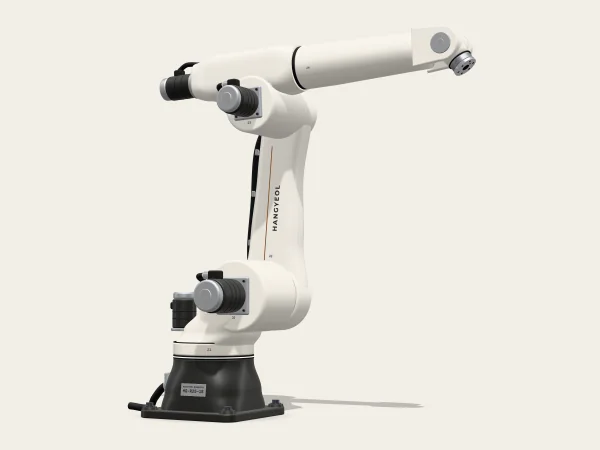
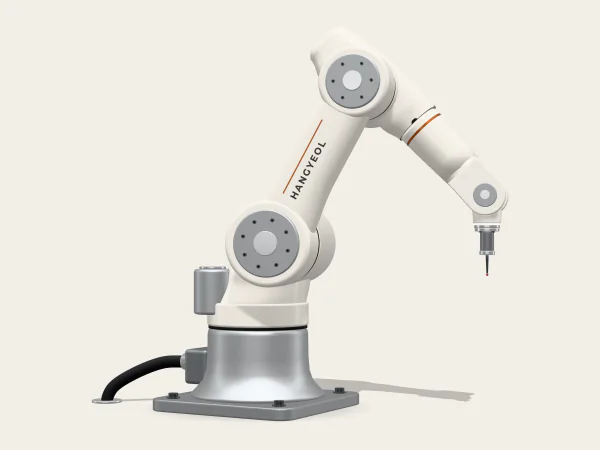
협동로봇 HG-C는 여섯 관절의 토크 센서로 누르는 힘을 재서 지킵니다. 무거운 공구나 큰 부품에는 HG-R25-18에 힘 센서를 달아 씁니다.
연마 셀에는 집진 장치를 함께 둡니다. 연마재가 닳으면 교환 자리에서 스스로 바꿉니다.
그 밖에 맞는 모델
사례
같은 산업의 도입 사례입니다.
이 공정만 다룬 사례는 아직 싣지 않았습니다. 같은 산업에서 한결 로봇을 쓰는 현장을 먼저 보여 드립니다.
이 공정의 궤적을 현장 도면으로 그려 보겠습니다.
작업물 도면이나 지금 공정을 찍은 영상을 보내 주시면, 응용 엔지니어가 셀 배치와 사이클 타임부터 함께 봅니다.
- 대표전화
- 053-0614-2700
- 기술지원 24시간
- 053-0614-2790
비교함0/4
- 1빈 칸
- 2빈 칸
- 3빈 칸
- 4빈 칸