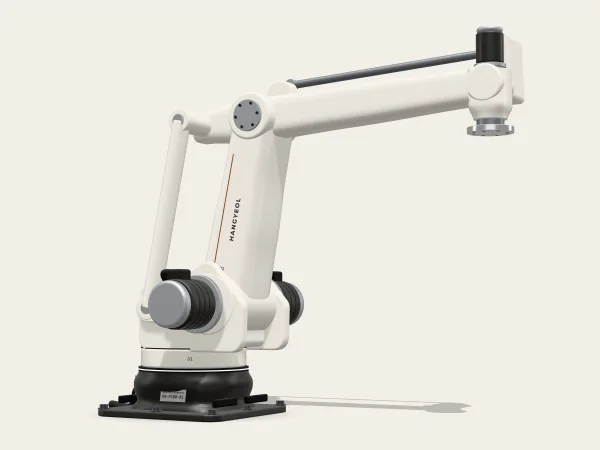
팔레타이징
HG-P180-31
180 kg · 3,100 mm, 시간당 1,800 사이클로 라인 끝을 맡는 4축 팔레타이징 로봇
- 가반하중
- 180kg
- 도달거리
- 3,100mm
- 반복 정밀도
- ±0.05mm
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
공정 순서
아래로 내리면 판에서 그 단계의 구간이 구리색으로 켜집니다.
포장을 마친 상자가 컨베이어로 들어와 집는 자리에 멈춥니다.
층 무늬에 맞게 상자를 돌리거나 두 개씩 모읍니다.
진공 그리퍼가 상자 윗면을 잡아 들어 올립니다.
정해 둔 무늬대로 팔레트에 놓고, 층이 차면 간지를 깝니다.
다 쌓은 팔레트가 롤러 컨베이어로 나가고 빈 팔레트가 들어옵니다.
설계 포인트
층마다 엇갈리게 쌓아야 랩을 감기 전에도 무너지지 않습니다. 한결 스튜디오가 상자와 팔레트 크기로 무늬를 만듭니다.
한 번에 상자 하나를 드는지 둘을 드는지가 시간당 처리량을 가장 크게 바꿉니다. 상자 무게와 크기로 그리퍼부터 정합니다.
지게차가 드나드는 출구에 라이트 커튼을 둡니다. 사람이 들어오면 그쪽 작업을 멈춥니다.
추천 모델
팔레타이징은 사람의 허리에 부담이 큰 일입니다. 같은 무게의 상자를 하루에 수천 번 들어 옮기기 때문입니다. 로봇에게 맡기면 작업자는 팔레트 교체와 라인 관리를 맡습니다.
HG-P180-31은 4축 평행 링크라 손목이 늘 수평입니다. 그리퍼가 기울지 않아 진공 패드나 집게를 단순하게 만들 수 있습니다. 양옆에 팔레트 자리를 두면 한쪽을 바꾸는 동안에도 계속 쌓습니다.
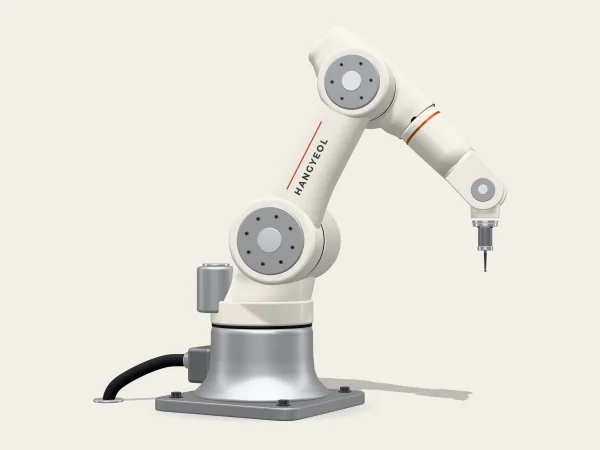
물량이 적은 라인에는 협동로봇 HG-C25-17이 맞습니다. 바닥 면적을 적게 쓰고, 컨베이어 끝에 받침 하나로 놓습니다.
팔레타이징
180 kg · 3,100 mm, 시간당 1,800 사이클로 라인 끝을 맡는 4축 팔레타이징 로봇
사례
작업물 도면이나 지금 공정을 찍은 영상을 보내 주시면, 응용 엔지니어가 셀 배치와 사이클 타임부터 함께 봅니다.