Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사

산업 5 / 6

물류

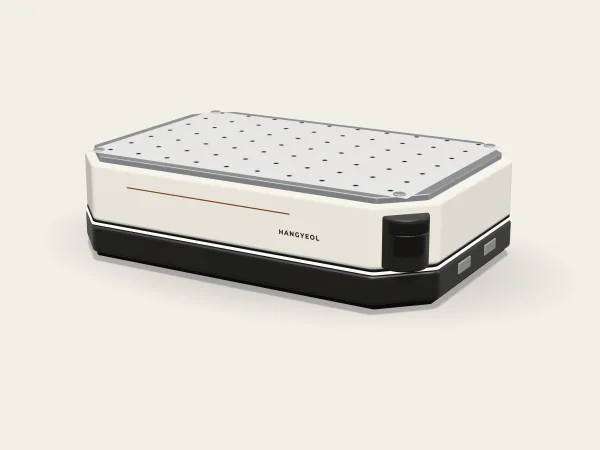
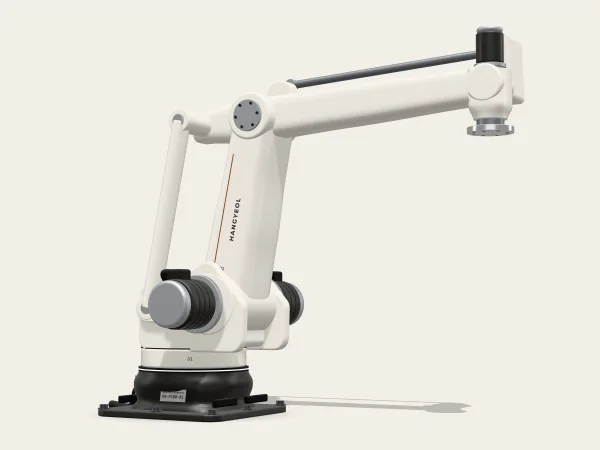
물류 센터에서 사람이 가장 많이 하는 일은 걷는 일입니다. 이동형 HG-M600이 대차를 옮기고, 팔레타이징 로봇이 입출고 팔레트를 맡습니다.

도면 이름
물류 · 공정 흐름
도면 번호
HG-DWG-225
축척
없음
단위
mm
물류 공정 흐름. 공정 4가지를 궤적 모양으로 줄지어 그렸습니다. 번호는 아래 공정 목록의 순서입니다.

공정

물류 현장에서 로봇이 맡는 일입니다.

  1. 1. 공정 간 대차 이송

    HG-M600이 입고·검수·보관·포장 사이로 대차를 옮깁니다.

    픽앤플레이스오르고 건너고 내리는 다리
  2. 2. 출고 혼합 팔레타이징

    HG-P180-31이 크기가 다른 상자를 한 팔레트에 섞어 쌓습니다.

    팔레타이징층층이 쌓는 사각
  3. 3. 입고 디팔레타이징

    들어온 팔레트에서 상자를 한 층씩 내려 컨베이어에 올립니다.

    팔레타이징층층이 쌓는 사각
  4. 4. 피킹 선반 채우기

    협동로봇 HG-C25-17이 상자를 꺼내 피킹 선반에 채웁니다.

    픽앤플레이스오르고 건너고 내리는 다리

애플리케이션

자주 쓰는 애플리케이션입니다.

추천 모델

이 산업에 먼저 권하는 로봇입니다.

  • 이동형

    HG-M600

    600 kg을 싣고 공정 사이를 오가는 자율이동로봇, 도킹 ±3 mm

    적재
    600kg
    최대 속도
    1.5m/s
    빈 차 · 최대 하중 1.2 m/s
    도킹 정밀도
    ±3mm
  • 팔레타이징

    HG-P180-31

    180 kg · 3,100 mm, 시간당 1,800 사이클로 라인 끝을 맡는 4축 팔레타이징 로봇
    가반하중
    180kg
    도달거리
    3,100mm
    반복 정밀도
    ±0.05mm
  • 협동로봇

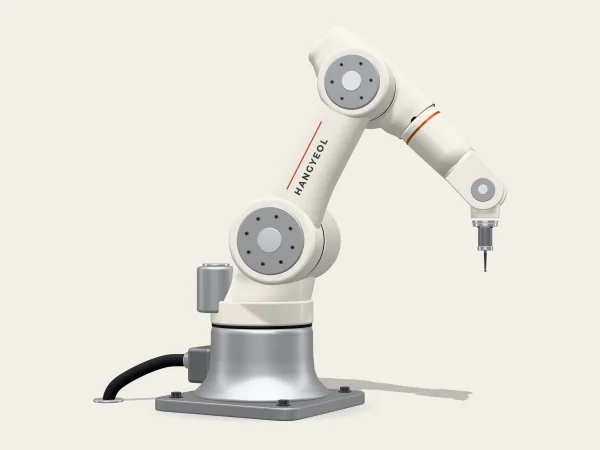
    HG-C25-17

    25 kg · 1,700 mm, 라인 끝 상자 쌓기와 큰 부품 텐딩을 맡는 가장 큰 협동로봇

    가반하중
    25kg
    도달거리
    1,700mm
    반복 정밀도
    ±0.1mm

사례

이 산업의 도입 사례입니다.

귀사 현장의 공정도 같은 기준으로 맞춰 보겠습니다.

공정 이름과 작업물, 목표 사이클 타임을 알려 주시면 담당 엔지니어가 맞는 애플리케이션과 모델부터 추려 드립니다.

대표전화
053-0614-2700
기술지원 24시간
053-0614-2790