
픽앤플레이스
부품을 집어 정해진 자리에 놓고, 공정 사이로 옮기기
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
지도를 따라 공정 사이를 스스로 오가는 자율이동로봇입니다. 적재판에 들어 올림 모듈을 얹으면 대차 밑으로 들어가 대차째 옮깁니다. 한 번 충전하면 최대 하중으로 8시간 일하고, 충전에는 3시간이 걸립니다.
몸체와 설치
적재 600 kg
짐을 채운 부품 대차 하나를 통째로 옮깁니다.
도킹 ±3 mm
설비 앞 정해진 자리에 대차를 내려놓습니다.
안전 스캐너 2대
둘레 360°를 보고, 사람이 다가오면 속도를 줄이거나 멈춥니다.
여러 대 관제
한결 스튜디오 한 화면에서 여러 대의 경로와 일을 나눕니다.
도면
정면·측면·평면 외형도와 동작 범위 도면입니다. 3D 보기와 같은 치수 데이터로 그려 서로 어긋나지 않습니다. 원본 CAD는 자료에서 받습니다.


사양
반복 정밀도는 ISO 9283 방식으로, 스카라의 사이클 타임은 정해 둔 표준 동작으로 잽니다. 그래서 어느 두 모델이든 바로 견줄 수 있습니다.
도킹 정밀도
±3mm
충전기와 설비 앞에서 반사 표지를 읽어 이 안에 멈춥니다.
| 적재 | 600 kg |
|---|---|
| 길이 | 1,120 mm |
| 너비 | 760 mm |
| 높이 | 300 mm |
| 무게 | 165 kg |
| 적재판 | 알루미늄, M8 탭 격자(들어 올림·컨베이어 모듈 장착) |
| 최대 속도 | 1.5 m/s빈 차 |
|---|---|
| 최대 하중 때 속도 | 1.2 m/s |
| 회전 | 제자리 회전(회전 반경 0) |
| 방향을 바꿀 공간 | 1,400 mm지름 |
| 최소 통로 폭 | 1,000 mm한 방향 주행 |
| 도킹 정밀도 | ±3 mm |
| 일반 주행 위치 정확도 | ±100 mm |
| 주행 방식 | 레이저 지도 기반 자율 주행, 도킹은 반사 표지 인식 |
| 넘는 턱 · 틈 | 10 / 20 mm |
| 배터리 | 리튬인산철 48 V, 70 Ah |
|---|---|
| 운전 시간 | 8 h최대 하중. 빈 차는 11시간 |
| 충전 시간 | 3 h0 → 100% |
| 충전 방식 | 자동 충전 도크 · 수동 충전기 |
| 배터리 수명 | 3,000 사이클 이상 |
| 컨트롤러 | HGC-7 내장형(DC 48 V) |
|---|---|
| 무선 | 무선랜 2.4 / 5 GHz |
| 적재판 I/O | 디지털 입력 8 · 출력 8, 24 V, 이더넷 |
| 통신 | Modbus TCP · EtherNet/IP · PROFINET · OPC UA |
| 여러 대 관제 | 한결 스튜디오에서 경로·작업 배정 |
| 보호 등급 | IP52 |
|---|---|
| 작동 온도 | 5–40 °C |
| 습도 | 90% 이하(맺힘 없음) |
| 바닥 | 실내, 평평한 바닥(경사 2% 이하) |
| 안전 스캐너 | 2대, 둘레 360°(앞 오른쪽·뒤 왼쪽 모서리) |
|---|---|
| 안전 규격 | ISO 3691-4 기준 설계 |
| 기능 안전(차체) | 안전 기능 13종, ISO 13849-1 PL d |
| EU | CE |
적용
애플리케이션마다 공정 궤적과 순서, 셀 배치를 따로 정리했습니다.
부품을 집어 정해진 자리에 놓고, 공정 사이로 옮기기
자료
사양서·도면·3D 외형도는 로그인이나 양식 없이 받을 수 있습니다. 데모라서 실제 파일은 없습니다.
데모라서 실제 파일이 없습니다.
실제 사이트라면 누르는 즉시 파일을 받을 수 있습니다. 사양서·도면·3D 외형도는 로그인이나 양식 없이 받을 수 있게 했습니다.
같은 계열과 다른 계열
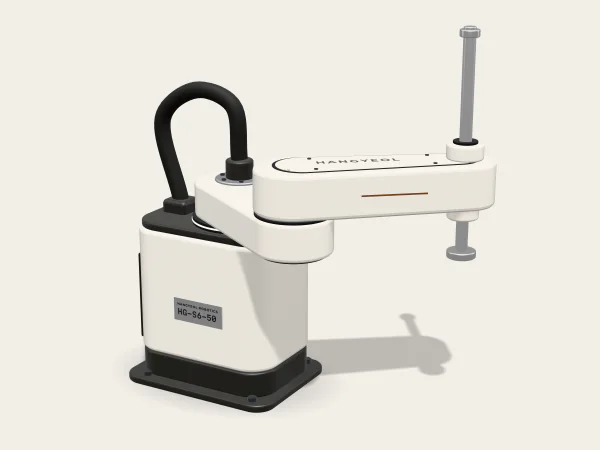
스카라
팔 길이 500 mm · 표준 사이클 0.32초, 기판 위 작은 부품을 빠르게 옮기는 스카라
공구와 작업물, 목표 사이클 타임을 알려 주시면 셀 배치와 함께 견적을 드립니다. 모델은 문의 양식에 미리 채워 둡니다.