Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사

사례 6 · 인천 남동 · 물류

공정 간 이송, 하루 31 km를 로봇이 대신

입고·검수·보관·포장 사이를 사람이 대차로 밀던 일을 HG-M600 다섯 대가 맡았습니다. 사람이 걷던 하루 31 km를 로봇이 대신 다닙니다.

도면 이름
셀 배치 평면도
도면 번호
HG-DWG-306
축척
1:200
단위
mm

숫자로 본 결과

사람 대신 다니는 하루 이동 거리
31km
하루 이송
420회
포장대의 자재 기다림
12에서 4분

예시숫자는 모두 도입 전 같은 공정과 비교한 예시입니다.

셀 배치 평면도

로봇 5대를 이렇게 놓았습니다.

위에서 본 배치입니다. 점선 원은 로봇 손목이 닿는 범위이고, + 단추를 누르면 그 자리의 설명이 열립니다.

도면 이름
남동 · 공정 간 이송
도면 번호
HG-DWG-306
축척
1:200
단위
mm

인천 남동의 물류 센터의 셀 배치를 위에서 본 평면도.

부품표 줄을 누르면 평면도에서 그 자리만 짙게 보입니다.

과제 → 구성 → 결과

무엇이 문제였고 어떻게 풀었는지 적었습니다.

  1. 과제

    센터 안에서 대차를 밀어 공정 사이를 오가는 일에 사람이 많이 들었습니다. 바쁜 시간에는 대차가 늦어 포장대가 자재를 기다렸습니다.

    랙 배치가 계절마다 바뀌어, 바닥에 길을 깔아야 하는 설비는 맞지 않았습니다.

  2. 구성

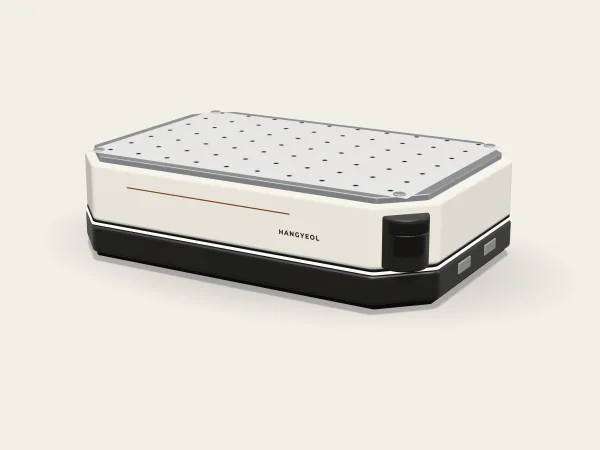
    HG-M600 다섯 대에 들어 올림 모듈을 얹어, 대차 밑으로 들어가 대차째 옮기게 했습니다. 바닥 공사 없이 레이저로 센터 지도를 만들었고, 랙 배치가 바뀌면 지도만 고칩니다.

    한결 스튜디오가 다섯 대에 이송 일을 나누고, 배터리가 줄면 일이 빌 때 충전 도크로 보냅니다. 통로가 겹치는 자리는 한 대씩 지나가도록 정했습니다.

  3. 결과

    로봇이 하루 420번 이송하며, 사람이 걷던 31 km를 대신 다닙니다. 포장대가 자재를 기다리는 시간은 12분에서 4분으로 줄었고, 대차를 밀던 작업자는 검수와 포장을 맡습니다.

쓴 로봇과 기간

쓴 로봇과 현장에서 들인 시간입니다.

도면 이름
HG-M600 × 5
도면 번호
HG-DWG-316
축척
1:50
단위
mm
5대HG-M600 5대를 같은 축척의 측면도로 나란히 그렸습니다.

이동형

HG-M600

600 kg을 싣고 공정 사이를 오가는 자율이동로봇, 도킹 ±3 mm

적재
600kg
최대 속도
1.5m/s
빈 차 · 최대 하중 1.2 m/s
도킹 정밀도
±3mm

현장 기간

지도 만들기 2일 · 시운전 3주

예시

다른 사례

다른 현장의 기록도 봅니다.

사례는 포트폴리오용 예시입니다. 고객 이름은 쓰지 않고, 숫자는 도입 전 같은 공정과 비교한 예시 값입니다.

귀사 공정에도 맞을지, 도면부터 같이 보겠습니다.

공정과 작업물을 알려 주시면, 이 사례를 맡았던 팀이 비슷한 셀의 배치와 기간을 먼저 보여 드립니다.

대표전화
053-0614-2700
기술지원 24시간
053-0614-2790