
머신 텐딩
CNC와 프레스에 소재를 넣고 완성품을 빼기
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
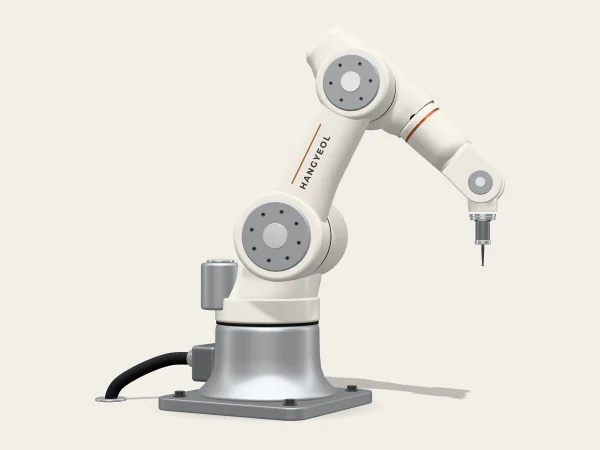
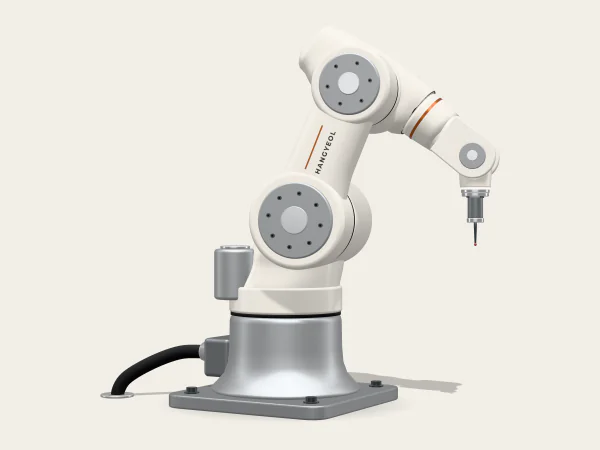
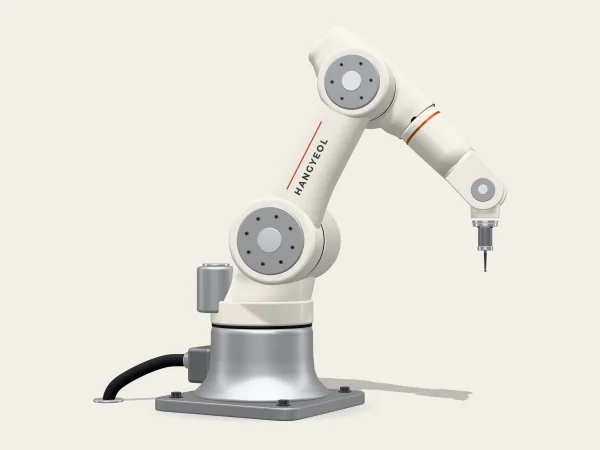
1,300 mm 도달거리로 CNC 문 앞에서 척 안쪽까지 닿습니다. IP66 몸체라 절삭유가 튀는 셀에서도 씁니다. 이동형 HG-M600C에 얹는 팔도 이 모델입니다.
몸체와 설치
1,300 mm 도달거리
마주 보는 CNC 두 대 사이에 놓으면 양쪽 척에 모두 닿습니다.
IP66
절삭유와 칩이 튀는 가공 셀에서 씁니다.
TCP 최대 2 m/s
사람이 없으면 빠르게, 다가오면 위험성 평가로 정한 속도로 줄입니다.
빛 고리
대기·작동·협동 감속·정지를 손끝 둘레의 색으로 보여 줍니다.
협동 운전이 가능한지는 공구·작업물·주변 설비를 포함한 애플리케이션 단위의 위험성 평가로 정합니다(ISO 10218-2:2025, ISO 12100). 국내에서는 산업안전보건기준에 관한 규칙 제223조에 따라 울타리나 그에 맞먹는 충돌 방지 조치가 필요하고, 설치 뒤 안전검사를 받아야 합니다.
도면
정면·측면·평면 외형도와 동작 범위 도면입니다. 3D 보기와 같은 치수 데이터로 그려 서로 어긋나지 않습니다. 원본 CAD는 자료에서 받습니다.


사양
반복 정밀도는 ISO 9283 방식으로, 스카라의 사이클 타임은 정해 둔 표준 동작으로 잽니다. 그래서 어느 두 모델이든 바로 견줄 수 있습니다.
도달거리
1,300mm
받침 중심에서 공구 플랜지 중심이 닿는 가장 먼 거리입니다.
| 가반하중 | 10 kg |
|---|---|
| 도달거리 | 1,300 mm |
| 반복 정밀도 | ±0.03 mmISO 9283 기준 |
| 축 수 | 6 |
| 무게 | 33 kg케이블 제외 |
| 설치 | 방향 제한 없음(바닥·벽·천장·경사) |
| 받침 지름 | 190 mm |
| 공구 플랜지 | ISO 9409-1-50-4-M6 |
| TCP 최대 속도 | 2 m/s |
|---|---|
| 힘 감지 | 여섯 관절 토크 센서(2세대) |
| TCP 힘 정확도 | ±4 N |
| 손으로 가르치기 | 손목 버튼을 누르고 팔을 끌어 위치 저장 |
| 컨트롤러 | HGC-7 소형함 |
|---|---|
| 전원 | 단상 100–240 VAC, 50/60 Hz |
| 평균 소비 전력 | 250 W |
| 공구 I/O | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 |
| 로봇 케이블 | 6 m |
| 통신 | Modbus TCP · EtherNet/IP · PROFINET · OPC UA |
| 티칭 펜던트 | HGT-12(12인치 터치) |
| 소프트웨어 | 한결 스튜디오 3.2 |
| 보호 등급 | IP66 |
|---|---|
| 작동 온도 | 0–45 °C |
| 습도 | 90% 이하(맺힘 없음) |
| 소음 | 65 dB(A) 미만 |
| 상태 표시 | 손끝 빛 고리(대기·작동·협동 감속·정지) |
| 안전 | ISO 10218-1 적합 |
|---|---|
| 기능 안전 | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 |
| 협동 운전 | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. |
| 국내 | 자율안전확인 신고(KCs) |
| EU | CE |
적용
애플리케이션마다 공정 궤적과 순서, 셀 배치를 따로 정리했습니다.
CNC와 프레스에 소재를 넣고 완성품을 빼기
시트 프레임부터 차체 부품까지, 아크·스폿 용접
볼트와 나사를 정해진 토크로 조이고, 부품을 끼워 맞추기
주물과 가공품의 버를 없애고 면을 고르게 갈기
실링과 접착제를 같은 굵기로 끊김 없이 바르기
카메라와 센서를 들고 여러 자리를 같은 순서로 보기
자료
사양서·도면·3D 외형도는 로그인이나 양식 없이 받을 수 있습니다. 데모라서 실제 파일은 없습니다.
데모라서 실제 파일이 없습니다.
실제 사이트라면 누르는 즉시 파일을 받을 수 있습니다. 사양서·도면·3D 외형도는 로그인이나 양식 없이 받을 수 있게 했습니다.
같은 계열 · 협동로봇 HG-C
공구와 작업물, 목표 사이클 타임을 알려 주시면 셀 배치와 함께 견적을 드립니다. 모델은 문의 양식에 미리 채워 둡니다.