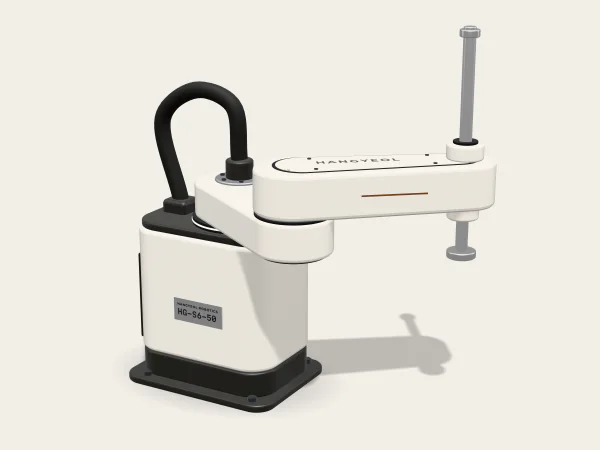
스카라
HG-S6-50
팔 길이 500 mm · 표준 사이클 0.32초, 기판 위 작은 부품을 빠르게 옮기는 스카라
- 가반하중(정격)
- 3kg
- 최대 6 kg
- 팔 길이
- 500mm
- XY 반복 정밀도
- ±0.01mm
 Asher Kim 포트폴리오 №02 · 가상 회사입니다. 실제 견적·주문·상담을 받지 않습니다. · 가상 회사
셀 배치 평면도
위에서 본 배치입니다. 점선 원은 로봇 손목이 닿는 범위이고, + 단추를 누르면 그 자리의 설명이 열립니다.
9
덮개의 문을 열면 그 구역의 로봇이 멈춥니다.
1
마주 보는 두 대가 기판 위 작업 영역을 나눕니다. 서로 부딪히지 않는 경로를 한결 스튜디오에서 짰습니다.
12
집은 부품의 자세를 밑에서 찍어, 꽂는 자리를 부품마다 고칩니다.
충남 천안의 전자 부품사의 셀 배치를 위에서 본 평면도.
부품표 줄을 누르면 평면도에서 그 자리만 짙게 보입니다.
과제 → 구성 → 결과
전원 기판에 커넥터와 코일 같은 이형 부품을 꽂는 라인이었습니다. 기존 장비는 부품 하나에 0.41초가 걸려 라인 전체의 속도를 정하고 있었습니다.
부품을 놓치는 일도 잦아, 작업자가 라인 끝에서 빠진 부품을 손으로 채웠습니다.
기판 컨베이어 양쪽에 HG-S6-50을 네 대씩 마주 놓고, 바깥쪽에 부품 트레이를 두었습니다. 마주 보는 두 대는 작업 영역을 나누고, 서로 부딪히지 않는 경로를 한결 스튜디오에서 짰습니다.
부품을 집은 뒤 밑에서 보는 카메라로 자세를 확인하고 꽂는 자리를 고칩니다. 장비 덮개의 문을 열면 그 구역의 로봇이 멈춥니다.
부품 하나당 사이클이 0.41초에서 0.33초로 줄어 시간당 처리량이 24% 늘었습니다. 집기 실패율은 0.12%에서 0.03%로 낮아져, 라인 끝에서 손으로 채우던 일이 거의 없어졌습니다.
쓴 로봇과 기간
스카라
팔 길이 500 mm · 표준 사이클 0.32초, 기판 위 작은 부품을 빠르게 옮기는 스카라
현장 기간
설치 1주 · 시운전 3주
다른 사례
사례는 포트폴리오용 예시입니다. 고객 이름은 쓰지 않고, 숫자는 도입 전 같은 공정과 비교한 예시 값입니다.
공정과 작업물을 알려 주시면, 이 사례를 맡았던 팀이 비슷한 셀의 배치와 기간을 먼저 보여 드립니다.