
제품 비교
나란히 놓으면 다른 숫자가 보입니다.
모델을 두 대에서 네 대까지 나란히 놓습니다. 같은 항목끼리 줄을 맞추고, 값이 다른 줄에는 표시를 붙입니다.
- 도면 이름
- 겹친 정면도
- 도면 번호
- HG-DWG-160
- 축척
- 같은 축척
- 단위
- mm
비교할 모델을 고르세요
두 대에서 네 대까지 고릅니다. 고른 모델은 비교함에도 담겨 다른 제품 페이지에서도 이어서 볼 수 있습니다.
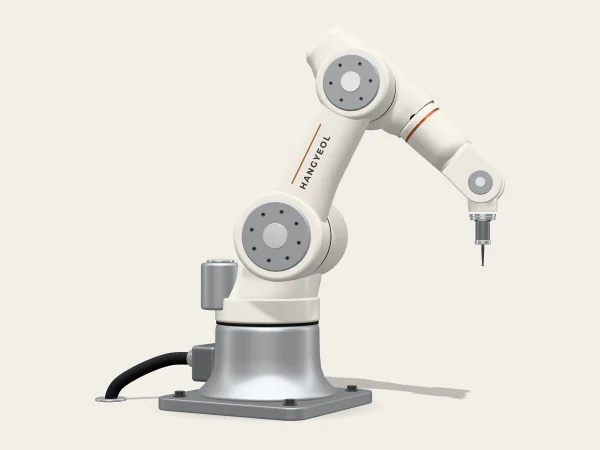
HG-C협동로봇
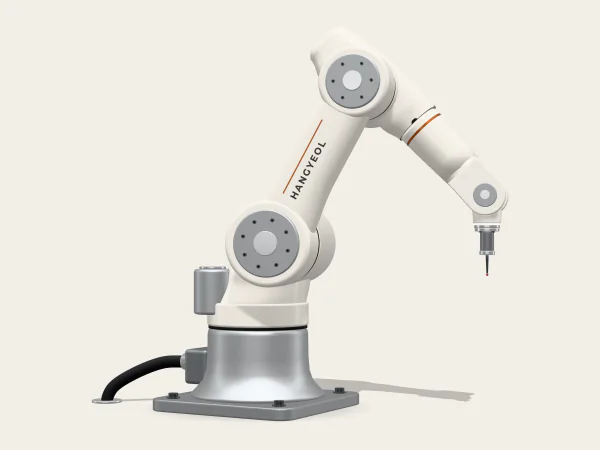
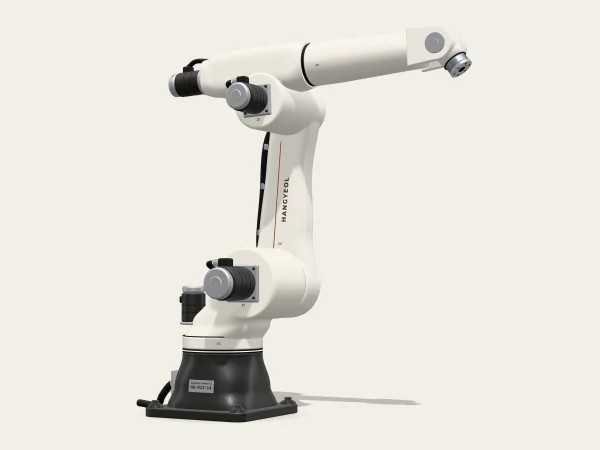
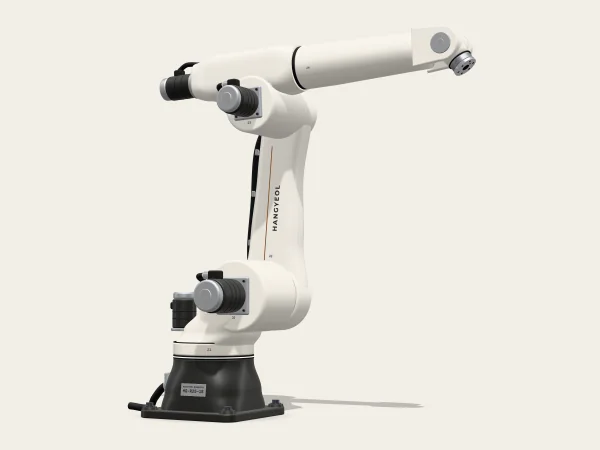
HG-R산업용 6축
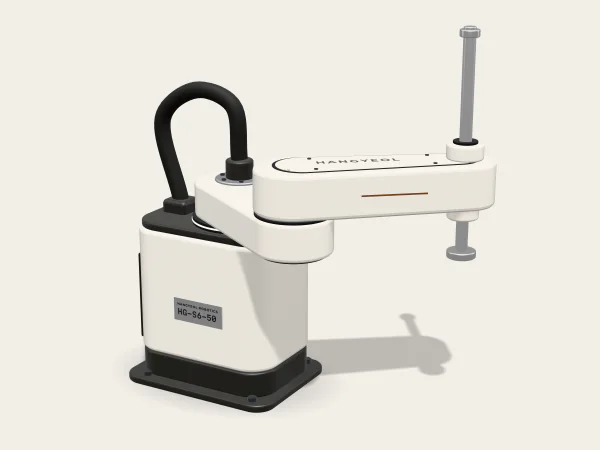
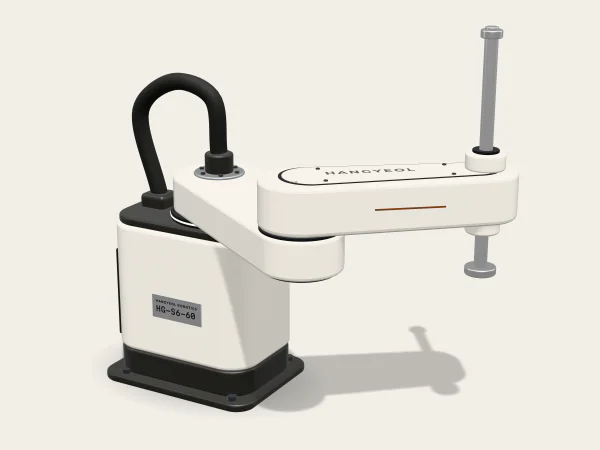
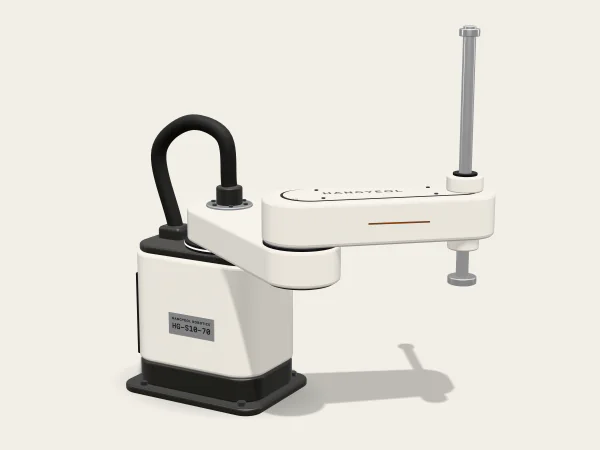
HG-S스카라
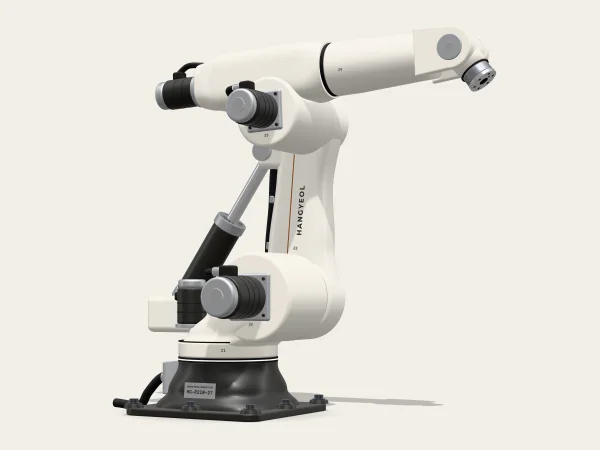
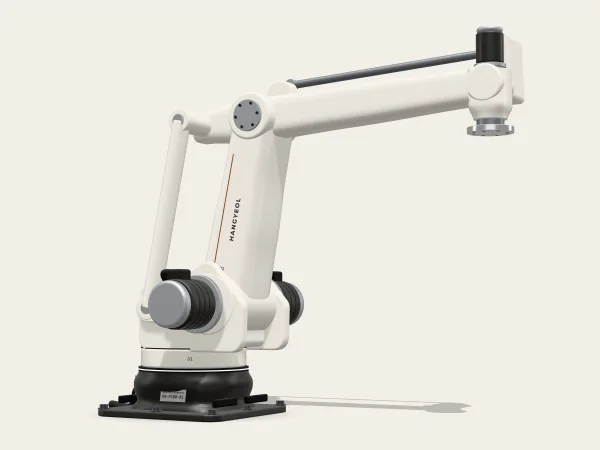
HG-P팔레타이징
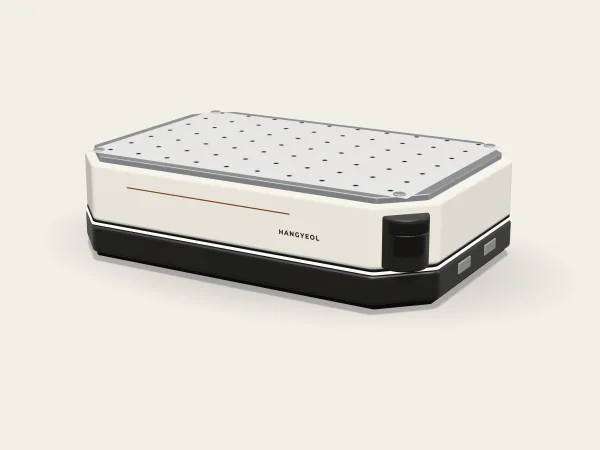
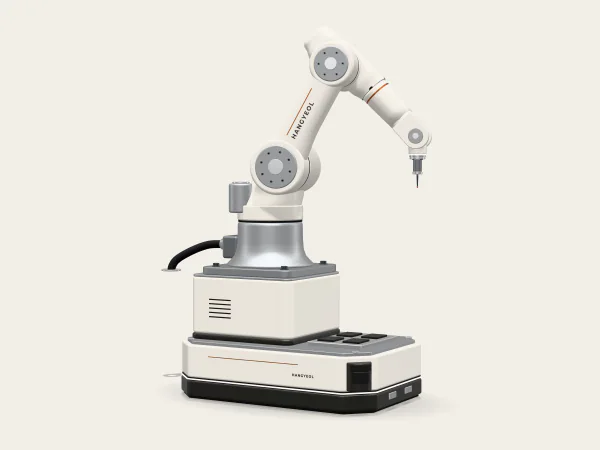
HG-M이동형
제품 비교
| 모델 | ||||||||||||||
| 한눈에 | ||||||||||||||
| 가반하중(다름) | 5kg | 10kg | 16kg | 25kg | 12kg | 25kg | 210kg | 3kg | 3kg | 5kg | 180kg | — | 10kg | |
| 도달거리(다름) | 900mm | 1,300mm | 1,000mm | 1,700mm | 1,400mm | 1,800mm | 2,700mm | 500mm | 600mm | 700mm | 3,100mm | — | 1,300mm | |
| 무게(다름) | 22kg | 33kg | 34kg | 72kg | 158kg | 236kg | 1,120kg | 30kg | 31kg | 37kg | 1,300kg | 165kg | 231kg | |
| 기본 | ||||||||||||||
| 가반하중(다름) | 5kg | 10kg | 16kg | 25kg | 12kg | 25kg | 210kg | 3kg가반하중(정격)최대 6 kg | 3kg가반하중(정격)최대 6 kg | 5kg가반하중(정격)최대 10 kg | 180kg | — | 10kg팔 가반하중 | |
| 도달거리(다름) | 900mm | 1,300mm | 1,000mm | 1,700mm | 1,400mm | 1,800mm | 2,700mm | 500mm팔 길이제1 암 225 + 제2 암 275 mm | 600mm팔 길이제1 암 325 + 제2 암 275 mm | 700mm팔 길이제1 암 375 + 제2 암 325 mm | 3,100mm | — | 1,300mm팔 도달거리 | |
| 반복 정밀도(다름) | ±0.03mmISO 9283 기준 | ±0.03mmISO 9283 기준 | ±0.05mmISO 9283 기준 | ±0.1mmISO 9283 기준 | ±0.02mmISO 9283 기준 | ±0.02mmISO 9283 기준 | ±0.05mmISO 9283 기준 | ±0.01mmXY 반복 정밀도ISO 9283 기준 | ±0.01mmXY 반복 정밀도ISO 9283 기준 | ±0.015mmXY 반복 정밀도ISO 9283 기준 | ±0.05mmISO 9283 기준 | — | — | |
| 축 수(다름) | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | 4 | 4 | — | — | |
| 무게(다름) | 22kg케이블 제외 | 33kg케이블 제외 | 34kg케이블 제외 | 72kg케이블 제외 | 158kg | 236kg | 1,120kg | 30kg | 31kg | 37kg | 1,300kg | 165kg | 231kg팔 포함 | |
| 설치(다름) | 방향 제한 없음(바닥·벽·천장·경사) | 방향 제한 없음(바닥·벽·천장·경사) | 방향 제한 없음(바닥·벽·천장·경사) | 방향 제한 없음(바닥·벽·천장·경사) | 바닥·천장·벽 | 바닥·천장·벽 | 바닥 | 탁상·벽·천장 | 탁상·벽·천장 | 탁상·벽·천장 | 바닥 | — | — | |
| 받침 지름(다름) | 150mm | 190mm | 190mm | 245mm | 400 × 400mm받침 크기 | 460 × 460mm받침 크기 | 980 × 980mm받침 크기 | 190 × 270mm받침 크기 | 190 × 270mm받침 크기 | 220 × 320mm받침 크기 | 1,000 × 1,000mm받침 크기 | — | — | |
| 공구 플랜지(다름) | ISO 9409-1-50-4-M6 | ISO 9409-1-50-4-M6 | ISO 9409-1-63-4-M6 | ISO 9409-1-80-6-M8 | — | — | — | — | — | — | — | — | — | |
| 가반하중(최대)(다름) | — | — | — | — | — | — | — | 6kg | 6kg | 10kg | — | — | — | |
| Z 반복 정밀도(다름) | — | — | — | — | — | — | — | ±0.01mm | ±0.01mm | ±0.01mm | — | — | — | |
| R 반복 정밀도(다름) | — | — | — | — | — | — | — | ±0.005° | ±0.005° | ±0.005° | — | — | — | |
| 적재(다름) | — | — | — | — | — | — | — | — | — | — | — | 600kg | 100kg작업물 선반 적재 | |
| 길이(다름) | — | — | — | — | — | — | — | — | — | — | — | 1,120mm | 1,120mm | |
| 너비(다름) | — | — | — | — | — | — | — | — | — | — | — | 760mm | 760mm | |
| 높이(다름) | — | — | — | — | — | — | — | — | — | — | — | 300mm | — | |
| 적재판(다름) | — | — | — | — | — | — | — | — | — | — | — | 알루미늄, M8 탭 격자(들어 올림·컨베이어 모듈 장착) | — | |
| 얹은 팔(다름) | — | — | — | — | — | — | — | — | — | — | — | — | HG-C10-13 | |
| 팔 반복 정밀도(다름) | — | — | — | — | — | — | — | — | — | — | — | — | ±0.03mmISO 9283 기준 | |
| 작업 위치 정확도(다름) | — | — | — | — | — | — | — | — | — | — | — | — | ±0.2mm설비의 기준 표지를 손목 카메라로 읽어 보정한 뒤 | |
| 팔 받침 높이(다름) | — | — | — | — | — | — | — | — | — | — | — | — | 630mm바닥에서 | |
| 손목 허용 부하 | ||||||||||||||
| J4 허용 모멘트(다름) | — | — | — | — | 26N·m | 55N·m | 1,250N·m | — | — | — | — | — | — | |
| J5 허용 모멘트(다름) | — | — | — | — | 26N·m | 55N·m | 1,250N·m | — | — | — | — | — | — | |
| J6 허용 모멘트(다름) | — | — | — | — | 11N·m | 30N·m | 650N·m | — | — | — | — | — | — | |
| J4 허용 관성(다름) | — | — | — | — | 0.9kg·m² | 2.2kg·m² | 120kg·m² | — | — | — | — | — | — | |
| J5 허용 관성(다름) | — | — | — | — | 0.9kg·m² | 2.2kg·m² | 120kg·m² | — | — | — | — | — | — | |
| J6 허용 관성(다름) | — | — | — | — | 0.3kg·m² | 0.9kg·m² | 60kg·m² | — | — | — | — | — | — | |
| 동작 · 주행 | ||||||||||||||
| TCP 최대 속도(다름) | 1m/s | 2m/s | 1.5m/s | 2m/s | — | — | — | — | — | — | — | — | 2m/s팔 TCP 최대 속도 | |
| 힘 감지(다름) | 여섯 관절 토크 센서(2세대) | 여섯 관절 토크 센서(2세대) | 여섯 관절 토크 센서(2세대) | 여섯 관절 토크 센서(2세대) | — | — | — | — | — | — | — | — | — | |
| TCP 힘 정확도(다름) | ±3N | ±4N | ±5N | ±8N | — | — | — | — | — | — | — | — | — | |
| 손으로 가르치기(다름) | 손목 버튼을 누르고 팔을 끌어 위치 저장 | 손목 버튼을 누르고 팔을 끌어 위치 저장 | 손목 버튼을 누르고 팔을 끌어 위치 저장 | 손목 버튼을 누르고 팔을 끌어 위치 저장 | — | — | — | — | — | — | — | — | — | |
| 표준 사이클 타임(다름) | — | — | — | — | — | — | — | 0.32s2 kg, 수평 300 mm · 수직 25 mm 왕복 | 0.34s2 kg, 수평 300 mm · 수직 25 mm 왕복 | 0.38s2 kg, 수평 300 mm · 수직 25 mm 왕복 | — | — | — | |
| XY 최대 합성 속도(다름) | — | — | — | — | — | — | — | 8,400mm/s | 8,700mm/s | 9,000mm/s | — | — | — | |
| Z 행정(다름) | — | — | — | — | — | — | — | 200mm300 mm 선택 | 200mm300 mm 선택 | 300mm200 mm 선택 | — | — | — | |
| 하강력(다름) | — | — | — | — | — | — | — | 150N | 150N | 200N | — | — | — | |
| J4 허용 관성(정격 / 최대)(다름) | — | — | — | — | — | — | — | 0.01 / 0.12kg·m² | 0.01 / 0.12kg·m² | 0.02 / 0.25kg·m² | 100kg·m²J4 허용 관성 | — | — | |
| 시간당 사이클(다름) | — | — | — | — | — | — | — | — | — | — | 1,800/h최대 하중 180 kg, 400–2,000–400 mm 패턴 | — | — | |
| 시간당 사이클(120 kg)(다름) | — | — | — | — | — | — | — | — | — | — | 2,000/h400–2,000–400 mm 패턴 | — | — | |
| 손목 자세(다름) | — | — | — | — | — | — | — | — | — | — | 평행 링크로 늘 수평 | — | — | |
| 최대 속도(다름) | — | — | — | — | — | — | — | — | — | — | — | 1.5m/s빈 차 | 1.5m/s팔을 접어 고정한 상태 | |
| 최대 하중 때 속도(다름) | — | — | — | — | — | — | — | — | — | — | — | 1.2m/s | — | |
| 회전(다름) | — | — | — | — | — | — | — | — | — | — | — | 제자리 회전(회전 반경 0) | 제자리 회전(회전 반경 0) | |
| 방향을 바꿀 공간(다름) | — | — | — | — | — | — | — | — | — | — | — | 1,400mm지름 | 1,400mm지름 | |
| 최소 통로 폭(다름) | — | — | — | — | — | — | — | — | — | — | — | 1,000mm한 방향 주행 | 1,000mm한 방향 주행 | |
| 도킹 정밀도(다름) | — | — | — | — | — | — | — | — | — | — | — | ±3mm | ±3mm | |
| 일반 주행 위치 정확도(다름) | — | — | — | — | — | — | — | — | — | — | — | ±100mm | ±100mm | |
| 주행 방식(다름) | — | — | — | — | — | — | — | — | — | — | — | 레이저 지도 기반 자율 주행, 도킹은 반사 표지 인식 | 레이저 지도 기반 자율 주행, 도킹은 반사 표지 인식 | |
| 넘는 턱 · 틈(다름) | — | — | — | — | — | — | — | — | — | — | — | 10 / 20mm | 10 / 20mm | |
| 관절 속도·범위 | ||||||||||||||
| J1 선회 범위(다름) | ±360° | ±360° | ±360° | ±360° | ±170° | ±170° | ±180° | ±132°J1 제1 암 범위 | ±132°J1 제1 암 범위 | ±132°J1 제1 암 범위 | ±180° | — | ±360° | |
| J1 최대 속도(다름) | 120°/s | 120°/s | 120°/s | 120°/s | 200°/s | 200°/s | 100°/s | 450°/s | 430°/s | 400°/s | 130°/s | — | 120°/s | |
| J2 어깨 범위(다름) | ±360° | ±360° | ±360° | ±360° | −90° ~ +150°J2 아래팔 범위 | −90° ~ +150°J2 아래팔 범위 | −60° ~ +85°J2 아래팔 범위 | ±150°J2 제2 암 범위 | ±150°J2 제2 암 범위 | ±150°J2 제2 암 범위 | −40° ~ +65°J2 아래팔 범위 | — | ±360° | |
| J2 최대 속도(다름) | 120°/s | 120°/s | 120°/s | 120°/s | 190°/s | 180°/s | 95°/s | 960°/s | 900°/s | 760°/s | 125°/s | — | 120°/s | |
| J3 팔꿈치 범위(다름) | ±165° | ±165° | ±165° | ±165° | −185° ~ +75°J3 위팔 범위 | −185° ~ +75°J3 위팔 범위 | −150° ~ +70°J3 위팔 범위 | 200mmJ3 상하(Z) 행정 | 200mmJ3 상하(Z) 행정 | 300mmJ3 상하(Z) 행정 | −60° ~ +25°J3 앞팔 범위 | — | ±165° | |
| J3 최대 속도(다름) | 180°/s | 180°/s | 180°/s | 150°/s | 210°/s | 200°/s | 95°/s | 2,000mm/s | 2,000mm/s | 1,800mm/s | 125°/s | — | 180°/s | |
| J4 손목 1 범위(다름) | ±360° | ±360° | ±360° | ±360° | ±200°J4 위팔 회전 범위 | ±200°J4 위팔 회전 범위 | ±360°J4 위팔 회전 범위 | ±360°J4 회전(R) 범위 | ±360°J4 회전(R) 범위 | ±360°J4 회전(R) 범위 | ±360°J4 손목 회전 범위 | — | ±360° | |
| J4 최대 속도(다름) | 180°/s | 180°/s | 180°/s | 180°/s | 400°/s | 370°/s | 120°/s | 2,500°/s | 2,500°/s | 2,000°/s | 330°/s | — | 180°/s | |
| J5 손목 2 범위(다름) | ±360° | ±360° | ±360° | ±360° | ±135°J5 손목 굽힘 범위 | ±135°J5 손목 굽힘 범위 | ±125°J5 손목 굽힘 범위 | — | — | — | — | — | ±360° | |
| J5 최대 속도(다름) | 180°/s | 180°/s | 180°/s | 180°/s | 400°/s | 370°/s | 120°/s | — | — | — | — | — | 180°/s | |
| J6 손목 3 범위(다름) | ±360° | ±360° | ±360° | ±360° | ±450°J6 손목 회전 범위 | ±450°J6 손목 회전 범위 | ±360°J6 손목 회전 범위 | — | — | — | — | — | ±360° | |
| J6 최대 속도(다름) | 180°/s | 180°/s | 180°/s | 180°/s | 720°/s | 720°/s | 190°/s | — | — | — | — | — | 180°/s | |
| 배터리·충전 | ||||||||||||||
| 배터리(다름) | — | — | — | — | — | — | — | — | — | — | — | 리튬인산철 48 V, 70 Ah | 리튬인산철 48 V, 70 Ah | |
| 운전 시간(다름) | — | — | — | — | — | — | — | — | — | — | — | 8h최대 하중. 빈 차는 11시간 | 6h팔 작업 포함 | |
| 충전 시간(다름) | — | — | — | — | — | — | — | — | — | — | — | 3h0 → 100% | 3h0 → 100% | |
| 충전 방식(다름) | — | — | — | — | — | — | — | — | — | — | — | 자동 충전 도크 · 수동 충전기 | 자동 충전 도크 · 수동 충전기 | |
| 배터리 수명(다름) | — | — | — | — | — | — | — | — | — | — | — | 3,000 사이클 이상 | 3,000 사이클 이상 | |
| 전기·통신 | ||||||||||||||
| 컨트롤러(다름) | HGC-7 소형함 | HGC-7 소형함 | HGC-7 소형함 | HGC-7 소형함 | HGC-7 표준함 | HGC-7 표준함 | HGC-7 표준함 | HGC-7 소형함 | HGC-7 소형함 | HGC-7 소형함 | HGC-7 표준함 | HGC-7 내장형(DC 48 V) | HGC-7 내장형, 차체와 팔을 한 컨트롤러로 | |
| 전원(다름) | 단상 100–240 VAC, 50/60 Hz | 단상 100–240 VAC, 50/60 Hz | 단상 100–240 VAC, 50/60 Hz | 단상 100–240 VAC, 50/60 Hz | 3상 380–480 VAC, 50/60 Hz | 3상 380–480 VAC, 50/60 Hz | 3상 380–480 VAC, 50/60 Hz | 단상 200–240 VAC, 50/60 Hz | 단상 200–240 VAC, 50/60 Hz | 단상 200–240 VAC, 50/60 Hz | 3상 380–480 VAC, 50/60 Hz | — | — | |
| 평균 소비 전력(다름) | 200W | 250W | 280W | 350W | 0.9kW | 1.2kW | 3kW | 0.35kW | 0.35kW | 0.4kW | 3kW | — | — | |
| 공구 I/O(다름) | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 | — | — | — | — | — | — | — | — | 디지털 입력 2 · 출력 2 · 아날로그 입력 2, 24 V 2 A, RS-485 | |
| 로봇 케이블(다름) | 6m | 6m | 6m | 6m | — | — | — | — | — | — | — | — | — | |
| 통신(다름) | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | Modbus TCP · EtherNet/IP · PROFINET · OPC UA | |
| 티칭 펜던트(다름) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | HGT-12(12인치 터치) | — | HGT-12(12인치 터치) | |
| 소프트웨어(다름) | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2 | 한결 스튜디오 3.2(적재 패턴 편집기) | — | — | |
| 전원 용량(다름) | — | — | — | — | 2kVA | 2.5kVA | 9kVA | 1.5kVA | 1.5kVA | 2kVA | 9kVA | — | — | |
| 팔 안 배선·배관(다름) | — | — | — | — | 에어 Ø6 × 2, 신호선 8가닥, 이더넷 1 | 에어 Ø6 × 2, 신호선 8가닥, 이더넷 1 | 에어 Ø10 × 1, 신호선 24가닥, 이더넷 1 | 신호선 15가닥, 에어 Ø6 × 2 · Ø4 × 1사용자 배선·배관 | 신호선 15가닥, 에어 Ø6 × 2 · Ø4 × 1사용자 배선·배관 | 신호선 15가닥, 에어 Ø6 × 2 · Ø4 × 1사용자 배선·배관 | 에어 Ø12 × 2, 신호선 24가닥 | — | — | |
| 무선(다름) | — | — | — | — | — | — | — | — | — | — | — | 무선랜 2.4 / 5 GHz | 무선랜 2.4 / 5 GHz | |
| 적재판 I/O(다름) | — | — | — | — | — | — | — | — | — | — | — | 디지털 입력 8 · 출력 8, 24 V, 이더넷 | — | |
| 여러 대 관제(다름) | — | — | — | — | — | — | — | — | — | — | — | 한결 스튜디오에서 경로·작업 배정 | 한결 스튜디오에서 경로·작업 배정 | |
| 환경 | ||||||||||||||
| 보호 등급(다름) | IP66 | IP66 | IP66 | IP54 | 본체 IP54 · 손목 IP67 | 본체 IP54 · 손목 IP67 | 본체 IP54 · 손목 IP67 | IP20(IP65 보호형 선택) | IP20(IP65 보호형 선택) | IP20(IP65 보호형 선택) | 본체 IP54 · 손목 IP67 | IP52 | 차체 IP52 · 팔 IP66 | |
| 작동 온도(다름) | 0–45°C | 0–45°C | 0–45°C | 0–45°C | 0–45°C | 0–45°C | 0–45°C | 5–40°C | 5–40°C | 5–40°C | 0–45°C | 5–40°C | 5–40°C | |
| 습도(다름) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | 90% 이하(맺힘 없음) | |
| 소음(다름) | 65 dB(A) 미만 | 65 dB(A) 미만 | 65 dB(A) 미만 | 65 dB(A) 미만 | 70 dB(A) 미만 | 70 dB(A) 미만 | 71 dB(A) 미만 | 70 dB(A) 미만 | 70 dB(A) 미만 | 70 dB(A) 미만 | 71 dB(A) 미만 | — | — | |
| 상태 표시(다름) | 손끝 빛 고리(대기·작동·협동 감속·정지) | 손끝 빛 고리(대기·작동·협동 감속·정지) | 손끝 빛 고리(대기·작동·협동 감속·정지) | 손끝 빛 고리(대기·작동·협동 감속·정지) | — | — | — | — | — | — | — | — | — | |
| 클린룸(다름) | — | — | — | — | — | — | — | ISO 14644-1 Class 4(선택) | ISO 14644-1 Class 4(선택) | ISO 14644-1 Class 4(선택) | — | — | — | |
| 바닥(다름) | — | — | — | — | — | — | — | — | — | — | — | 실내, 평평한 바닥(경사 2% 이하) | 실내, 평평한 바닥(경사 2% 이하) | |
| 안전·규격 | ||||||||||||||
| 안전(다름) | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | ISO 10218-1 적합 | — | ISO 10218-1 적합 | |
| 기능 안전(다름) | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | 비상정지·보호 정지 회로 ISO 13849-1 PL d / Cat.3 | — | 안전 기능 18종, ISO 13849-1 PL d / Cat.3 | |
| 협동 운전(다름) | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. | — | — | — | — | — | — | — | — | 협동 애플리케이션용 로봇(PFL·SSM 지원)적용 여부는 애플리케이션 위험성 평가로 정합니다. | |
| 국내(다름) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | 자율안전확인 신고(KCs) | — | 자율안전확인 신고(KCs)국내(팔) | |
| EU(다름) | CE | CE | CE | CE | CE | CE | CE | CE | CE | CE | CE | CE | CE | |
| 안전 감시(다름) | — | — | — | — | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | 안전 속도·영역 감시(선택) | — | — | |
| 안전 스캐너(다름) | — | — | — | — | — | — | — | — | — | — | — | 2대, 둘레 360°(앞 오른쪽·뒤 왼쪽 모서리) | 2대, 둘레 360°(앞 오른쪽·뒤 왼쪽 모서리) | |
| 안전 규격(다름) | — | — | — | — | — | — | — | — | — | — | — | ISO 3691-4 기준 설계 | ISO 3691-4 기준 설계 | |
| 기능 안전(차체)(다름) | — | — | — | — | — | — | — | — | — | — | — | 안전 기능 13종, ISO 13849-1 PL d | 안전 기능 13종, ISO 13849-1 PL d | |
| 팔 고정(다름) | — | — | — | — | — | — | — | — | — | — | — | — | 주행 중 팔을 접어 고정, 도킹한 뒤에만 팔이 일함 | |
두 모델까지 좁혔다면, 마지막은 함께 고릅니다.
비교함0/4
- 1빈 칸
- 2빈 칸
- 3빈 칸
- 4빈 칸